在客艙裡,乘客幾乎不會察覺到它的存在;但在每一架噴射客機的自動飛行系統背後,偏航阻尼器都在持續、細微地修正飛機的方向舵,只為了讓飛機不要「扭來扭去」。它處理的是一個現代噴射機與生俱來的老問題 —— 荷蘭滾 (Dutch Roll)。
荷蘭滾 (Dutch Roll)
要理解偏航阻尼器,得先理解它要對付的敵人。
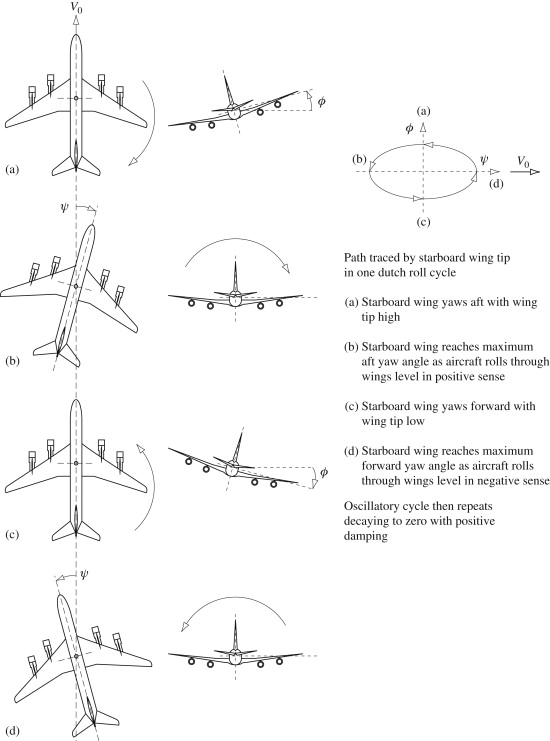
荷蘭滾是一種橫向與方向耦合的振盪 (Coupled Lateral-directional Oscillation),飛機會同時出現偏航 (Yaw) 與滾轉 (Roll) 交替、相位錯開的搖擺運動,看起來像機頭畫著小小的橢圓、機翼一左一右輪流下沉,整體有種「搖搖晃晃、盪來盪去」的感覺。它的名字據說源自荷蘭花式滑冰選手在冰上左右擺動、蜿蜒前進的姿態。
它的形成機制大致是這樣:當飛機因為擾動而稍微偏航,一側機翼相對氣流的有效後掠角與迎風程度改變,產生的升力隨之不同,於是飛機開始滾轉;滾轉又進一步改變側滑角,反過來影響偏航 —— 兩個運動彼此餵養、輪流領先,形成一個持續的振盪。
關鍵在於,這個振盪的阻尼往往很弱。如果只是幾秒鐘後自己衰減掉還好,但阻尼一旦太小,飛機就會盪個不停,乘客暈機事小,飛行員要用手動方向舵去壓制它其實相當困難 —— 因為修正的時機稍微抓錯,反而會把振盪愈打愈大。
為什麼偏偏是後掠翼噴射機?
荷蘭滾在大型噴射機上特別明顯,是好幾個設計特性湊在一起的結果:
- 後掠翼放大了上反效應 (Dihedral Effect)。 後掠角本身就會帶來很強的滾轉安定性,使得「側滑 → 滾轉」這條耦合路徑格外靈敏。
- 方向安定性 (Directional Stability) 相對偏弱。 為了降低阻力與結構重量,垂直尾翼不會做得太大,於是「滾轉」這一邊的安定性相對「方向」這一邊顯得偏強,天平失衡,振盪就更容易被激發。
- 高空、高速削弱了自然阻尼。 提供偏航自然阻尼的主要是垂直尾翼,但在巡航高度空氣稀薄、動壓下降,尾翼能提供的氣動阻尼隨之減少。飛得愈高,荷蘭滾的阻尼比通常愈差。
換句話說,正是那些讓噴射機飛得快又遠的設計,同時讓它天生容易荷蘭滾。這是需要被「主動管理」的特性 —— 而這就是偏航阻尼器登場的地方。
偏航阻尼器怎麼運作
偏航阻尼器的核心邏輯出乎意料地簡單:偵測飛機的偏航角速度,然後命令方向舵朝反方向作動,補足飛機缺少的那份阻尼。
流程大致是:
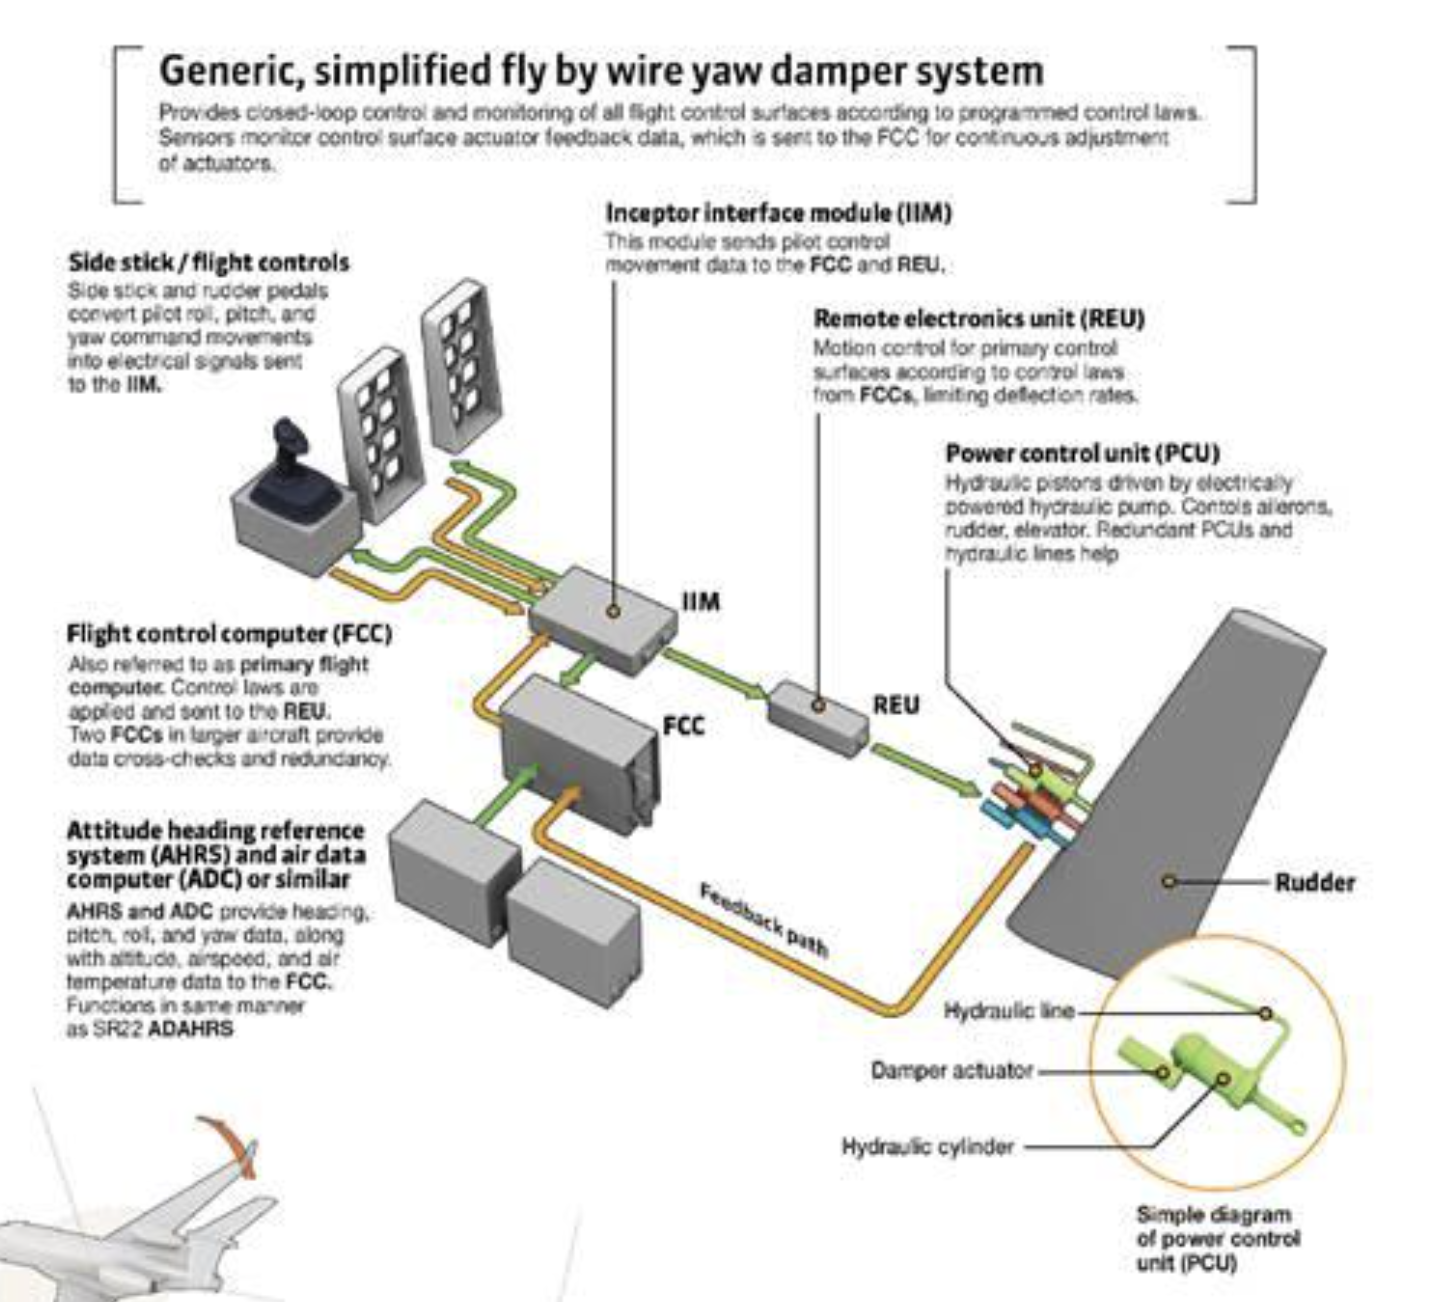
- 感測 —— 偏航角速度陀螺儀 (Yaw Rate Gyro,現代機多半整合在慣性參考系統 IRS/ADIRU 中) 持續量測飛機繞垂直軸旋轉的速率。
- 運算 —— 偏航阻尼計算機依據這個角速度,算出需要多少反向舵量。
- 作動 —— 透過方向舵伺服機構 (通常經由方向舵動力控制單元 PCU) 推動方向舵,產生一個對抗振盪的力矩。
因為它反應的是偏航「角速度」而非姿態,所以它專門吃掉那種來回擺盪的動態能量,把振盪迅速壓下去。
一個很重要的細節:沖淡濾波器 (Washout Filter)
如果偏航阻尼器單純對「偏航角速度」做反應,那麼當飛行員做一個正常的協調轉彎時,飛機本來就有一個穩定的偏航率,阻尼器會誤以為要修正它,一直用方向舵去頂住轉彎,這顯然不對。
解決辦法是在訊號路徑上加一個沖淡濾波器 (Washout Filter, 本質是高通濾波器):穩定、持續的偏航率會被「濾掉」,只剩下高頻、來回變動的振盪成分被送去驅動方向舵。這樣一來,阻尼器只在荷蘭滾這種瞬態擺盪時介入,而不干涉飛行員刻意做出的持續轉彎或穩態側滑 (例如側風落地、單發失效時的側滑)。有些系統還會進一步加入轉彎協調的邏輯,在轉彎中主動壓低側滑。
串聯式與並聯式,以及安全上的「權限限制」
依方向舵作動是否連動到飛行員腳舵,偏航阻尼器分為兩類:
- 串聯式 (Series):阻尼器直接推動方向舵,但不牽動駕駛艙的腳舵踏板。運輸類飛機大多採用這種,飛行員感覺不到踏板在動,體驗較平順。
- 並聯式 (Parallel):方向舵與腳舵同時作動,飛行員可以直接看到踏板隨之移動。
另一個貫穿設計的安全原則是權限限制(Authority Limiting):偏航阻尼器能指揮的方向舵偏轉量被刻意限制在很小的範圍內。這麼做是為了確保萬一系統故障、指令跑掉,它也無法把方向舵一次打到底,造成危險,它頂多能造成一個小幅、可被飛行員輕易壓制的擾動。
系統組成與現代電傳飛控整合
一套典型的偏航阻尼系統包含:偏航角速度感測器、偏航阻尼計算機/耦合器、以及作動方向舵的伺服機構。許多客機會配置多套 (常見為兩套) 互為備援,以提升可靠度與派遣彈性。
在電傳飛控(Fly-By-Wire)客機上,偏航阻尼已經不再獨立,而是融入飛控電腦的控制律 (Control Laws) 之中,和轉彎協調、亂流抑制、方向舵限制等功能整合在一起,由同一組電腦統一調度。乘客與飛行員享受到的平穩,其實是這些法則在背景中無時無刻運算的結果。
對飛行員的實務意義
- 派遣需求:許多機型在最低裝備需求 (MEL) 中會要求至少一套偏航阻尼器可用,若全部失效,通常會伴隨速度或高度上的限制,甚至影響派遣。
- 失效處置:偏航阻尼器失效並不等於災難,但飛行員必須意識到飛機的荷蘭滾傾向會浮現出來,操控上要更為輕柔、避免用方向舵去追打振盪。
- 歷史的一課:早期後掠翼噴射機 (如波音 707 世代) 的荷蘭滾就相當顯著,當年的訓練甚至包含在阻尼器關閉的情況下手動控制荷蘭滾 —— 那被公認是一項極具挑戰的操縱課題。這也從反面說明了:偏航阻尼器把一件「困難的手動工作」變成了乘客完全無感的自動化背景服務。
偏航阻尼器是自動控制如何默默改善飛行品質的一個絕佳範例。它不像自動駕駛或推力管理那樣搶眼,卻用最簡單的回饋原理 —— 量偏航率、反向壓方向舵——解決了後掠翼噴射機一個根本性的動態難題。下一次在巡航中感受到那份四平八穩,不妨想到:有一位看不見的舵手,正每一秒都在替你微調著方向舵。